
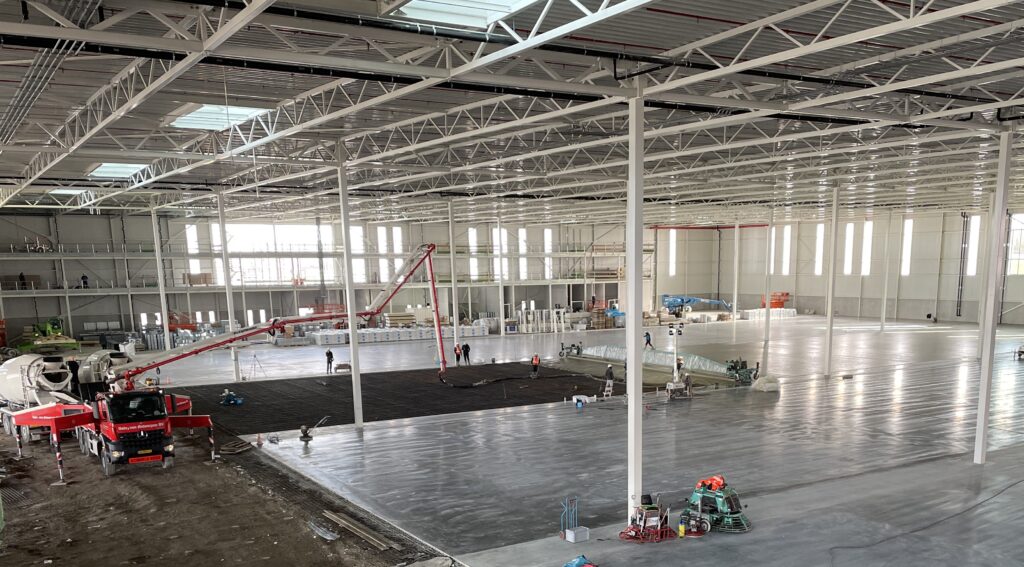
Voor vrij navigerende robots in een magazijn geldt geen universele vlakheidsnorm, maar in de praktijk hanteren de meeste AMR-leveranciers eisen die vergelijkbaar zijn met NEN 2747 klasse 3 of beter. Doorslaggevend is de navigatiemethode van de robot en de maximaal toegestane helling over een korte meetafstand. Hoe strikter de eisen van het automatiseringssysteem, hoe nauwkeuriger de vloer moet worden ontworpen en uitgevoerd.
In dit artikel worden de meest gestelde vragen over vloervlakheid voor autonome robots beantwoord, van de geldende normen tot de praktische ontwerpeisen voor een nieuwe betonvloer.
Welke vlakheidsnorm geldt voor vrij navigerende robots?
Voor autonome mobiele robots (AMR’s) die vrij door een magazijn navigeren, geldt geen eenduidige wettelijke norm. De vlakheidseisen worden doorgaans vastgesteld door de robotleverancier en liggen in de praktijk rond NEN 2747 klasse 3, wat overeenkomt met een maximale afwijking van circa 5 mm over een meetlengte van 2 meter. Sommige systemen stellen strengere eisen, afhankelijk van rijsnelheid en ladingshoogte.
Omdat AMR’s hun route dynamisch aanpassen op basis van sensoren en software, zijn zij minder gevoelig voor vloervlakheid dan vaste geleidingssystemen. Toch kunnen te grote hoogteverschillen leiden tot navigatiefouten, verhoogde slijtage aan rijwielen of instabiliteit bij het vervoer van lading. De robotleverancier specificeert de maximaal toegestane vlakheidsafwijking, en die specificatie is leidend bij het ontwerp van de vloer.
Het is verstandig om de vlakheidseisen al tijdens de engineeringsfase van de vloer te verzamelen, voordat de betonconstructie wordt vastgesteld. Achteraf schuiven met toleranties leidt vrijwel altijd tot hogere kosten of compromissen.
Wat is het verschil tussen vloervlakheid voor AMR’s en VNA-systemen?
Het verschil is aanzienlijk. VNA-systemen (Very Narrow Aisle) rijden op vaste banen in smalle gangen en stellen de zwaarste vlakheidseisen die in de magazijnsector voorkomen. Hiervoor gelden DIN 15185 of de VDMA-richtlijnen, met maximale afwijkingen van 1 tot 2 mm over korte meetafstanden. AMR’s zijn veel toleranter omdat zij flexibel navigeren en niet afhankelijk zijn van een exacte rijlijn.
VNA-vloeren worden aangeduid als supervlakke vloeren en vereisen gespecialiseerde uitvoeringstechnieken, nauwkeurige sturing en een strak kwaliteitsbeheer tijdens het storten. De vlakheidsmeting na oplevering gebeurt met gekalibreerde apparatuur langs de rijpaden, en de resultaten zijn bindend voor de ingebruikname van het systeem.
AMR-vloeren vragen om een goede basisvlakheid over het gehele vloeroppervlak, maar zonder de extreme puntnauwkeurigheid van een VNA-vloer. De uitdaging bij AMR’s zit meer in de consistentie over grote oppervlakken dan in ultrakleine lokale afwijkingen. Een magazijn van 10.000 m² met AMR’s vraagt een andere aanpak dan een gangpad van 80 meter voor een VNA-truck.
Hoe beïnvloeden vloerafwijkingen de navigatie en veiligheid van robots?
Vloerafwijkingen beïnvloeden AMR’s op drie manieren: ze verstoren de positiebepaling, ze veroorzaken mechanische belasting op het rijsysteem en ze kunnen de stabiliteit van de lading in gevaar brengen. Bij hellingen of onverwachte hoogteverschillen moeten sensoren en software compenseren, wat de nauwkeurigheid van het systeem onder druk zet.
Moderne AMR’s gebruiken LiDAR, camera’s of een combinatie van beide om hun positie te bepalen. Een onregelmatige vloer zorgt ervoor dat de robot onbedoeld van koers afwijkt, wat in drukke magazijnen tot botsingen of noodstops kan leiden. Bij hogere rijsnelheden of zwaardere ladingen neemt het risico toe.
Daarnaast heeft een golvende of gescheurde vloer invloed op de levensduur van de robot. Trillingen en schokken versnellen de slijtage van rijwielen, lagers en sensoren. In een omgeving waar robots continu opereren, vertaalt dit zich direct in hogere onderhoudskosten en kortere vervangingstermijnen.
Wanneer is een bestaande vloer geschikt voor robotisering?
Een bestaande vloer is geschikt voor AMR’s wanneer de vlakheidsafwijkingen binnen de door de robotleverancier opgegeven toleranties vallen, de vloer geen actieve scheurvorming of losliggend materiaal vertoont en de draagkracht voldoende is voor de gecombineerde belasting van robot en lading. Dit vereist een objectieve vlakheidsmeting en een visuele of technische inspectie van de vloertoestand.
Veel bestaande vloeren in magazijnen zijn aangelegd voor handmatige of conventionele heftruckoperaties, waarbij vlakheidseisen minder streng waren. Bij de overstap naar robotisering kan blijken dat lokale herstelwerkzaamheden voldoende zijn, maar soms is een grondige renovatie of zelfs een nieuwe vloer de enige reële optie.
Factoren die de geschiktheid bepalen zijn onder andere de leeftijd van de vloer, de mate van slijtage, de aanwezigheid van voegen en scheuren, de ondergrondkwaliteit en eventuele zettingen. Een professionele vlakheidsopname met een digitaal meetinstrument geeft inzicht in de werkelijke toestand en vormt de basis voor een gefundeerde beslissing over renovatie of vervanging.
Hoe wordt een betonvloer ontworpen voor vrij rijdende robots?
Een betonvloer voor AMR’s wordt ontworpen vanuit de gebruiksspecificaties van het robotsysteem, gecombineerd met de constructieve randvoorwaarden van de locatie. De vlakheidseisen van de leverancier bepalen de uitvoeringsmethode, de betonsamenstelling en de kwaliteitscontrole tijdens en na het storten. Het ontwerp omvat ook de positionering van voegen, de dikte van de vloer en de funderingsopbouw.
Voegen zijn een aandachtspunt bij AMR-vloeren. Elke voeg is een potentieel obstakel voor rijdende robots, zeker als de voegranden ongelijk zakken of beschadigd raken. Voegloze of voegarme vloerconstructies verdienen de voorkeur, maar vereisen een zorgvuldige engineering van krimpbeheersing en wapeningscontinuïteit. De keuze tussen traditionele wapening, staalvezelbeton of een hybride oplossing hangt af van de belastingen en de gewenste levensduur.
Daarnaast speelt de fundering een cruciale rol. Zettingsverschillen in de ondergrond leiden na verloop van tijd tot vlakheidsafwijkingen die aanvankelijk niet aanwezig waren. Een goede grondmechanische analyse en een passend funderingsconcept zijn dan ook onmisbaar voor een vloer die langdurig aan de gestelde eisen voldoet.
Hoe Hiber helpt bij vloervlakheid voor magazijnrobots
Hiber Betonvloeren begeleidt opdrachtgevers van de eerste technische vraag tot en met de oplevering van de vloer. Bij projecten met AMR’s of andere automatiseringssystemen is vroege betrokkenheid essentieel om de vlakheidseisen van het robotsysteem te vertalen naar een haalbaar en kostenefficiënt vloerontwerp.
- Technische analyse vooraf: Hiber inventariseert de specificaties van het automatiseringssysteem en toetst deze aan de constructieve mogelijkheden van de locatie.
- Engineeringsmaatwerk via Hibercon: De engineeringstak Hibercon verzorgt constructieberekeningen, funderingsontwerp en vervormingsanalyses afgestemd op de gebruiksbelasting van robots.
- Uitvoering op maat: Afhankelijk van de vlakheidseisen wordt de juiste uitvoeringsmethode gekozen, met kwaliteitscontrole tijdens en na het storten.
- Advies bij bestaande vloeren: Hiber beoordeelt of renovatie volstaat of dat een nieuwe vloer technisch en financieel verstandiger is.
Bekijk de oplossingen van Hiber voor magazijn- en industrievloeren, of neem contact op om de vlakheidseisen van uw automatiseringsproject vroegtijdig te laten toetsen door een specialist.